訂閱電子報
訂閱電子報
環保專責人員在職訓練~經費有限,請及早報名!!~
「環境保護專責及技術人員訓練管理辦法」於109年7月1日修正後,依法設置之各類環保專責人員應於設置(登記)之次年起算2年內應完成在職訓練。經設置(登記)為環保專責人員者,請至國家環境研究院環保訓練管理系統網站(https://record.moenv.gov.tw/NERAWEB/Voucher/wFrmRecent.aspx)「近期開班資訊」點選「在職訓練」,並選取所需類別報名。
為減輕專責人員負擔,現行參訓費用由環境部各類基金支應,專責人員無需另支付訓練費用,本年度若經費用罄,則由參訓學員自行負擔。
其他詳情亦可就近洽下列在職訓練機構:
台灣空氣品質健康安全協會
(02)2761-7811
國立中央大學
(03)422-7151轉34661
財團法人工業技術研究院
(03)591-2571
東海大學
0911-576898
國立雲林科技大學
(05)536-2023
成大研究發展基金會
(06)208-0355
國立中山大學
(07)525-0139
●法定何時要上在職訓練?
依「環境保護專責及技術人員訓練管理辦法」第23條:「經設置或登記為環境保護專責及技術人員者,每2年應完成在職訓練至少6小時,其中政策法規類課程不得少於3小時。
中央主管機關得視需要,調訓環境保護專責及技術人員,其無正當理由者,不得拒絕。
環境保護專責及技術人員因故未能參加前項調訓者,應於報到日前,以書面敘明原因,向中央主管機關申請延訓」。
第23-1條:「前條第1項所定每2年期間,於本辦法中華民國109年7月1日修正施行後,就環境保護專責及技術人員執行業務事實發生年度之次年1月1日起算;修正施行前已設置為環境保護專責及技術人員者,自110年1月1日起算。逐年以年度計算之連續2年,其設置期間未滿1年者,仍以1年計。但逐年以年度計算時,設置年度未連續者,不在此限」。
●舉例說明:
(一)甲自109年9月15日設置或登記為環境保護專責及技術人員,於111年3月15日離職,甲之設置期間,跨越110年、111年二年度,甲應於111年12月31日前完成在職訓練至少6小時。
(二)乙於110年9月15日設置或登記為為環境保護專責及技術人員,於同年12月15日離職,復於111年1月15日設置或登記,於112年12月15日離職,乙之設置期間,跨越111年、112年二年度,乙應於112年12月31日前完成在職訓練至少6小時。
(三)丙自105年9月15日設置為環境保護專責及技術人員,且設置情形持續,丙應自110年1月1日起之2年期間內,即應於111年12月31日前完成在職訓練至少6小時;以此類推,每2年應完成6小時,下次應完成時間為113年12月31日。
國環院公開徵求10案環教活動計畫! 每案最高補助40萬
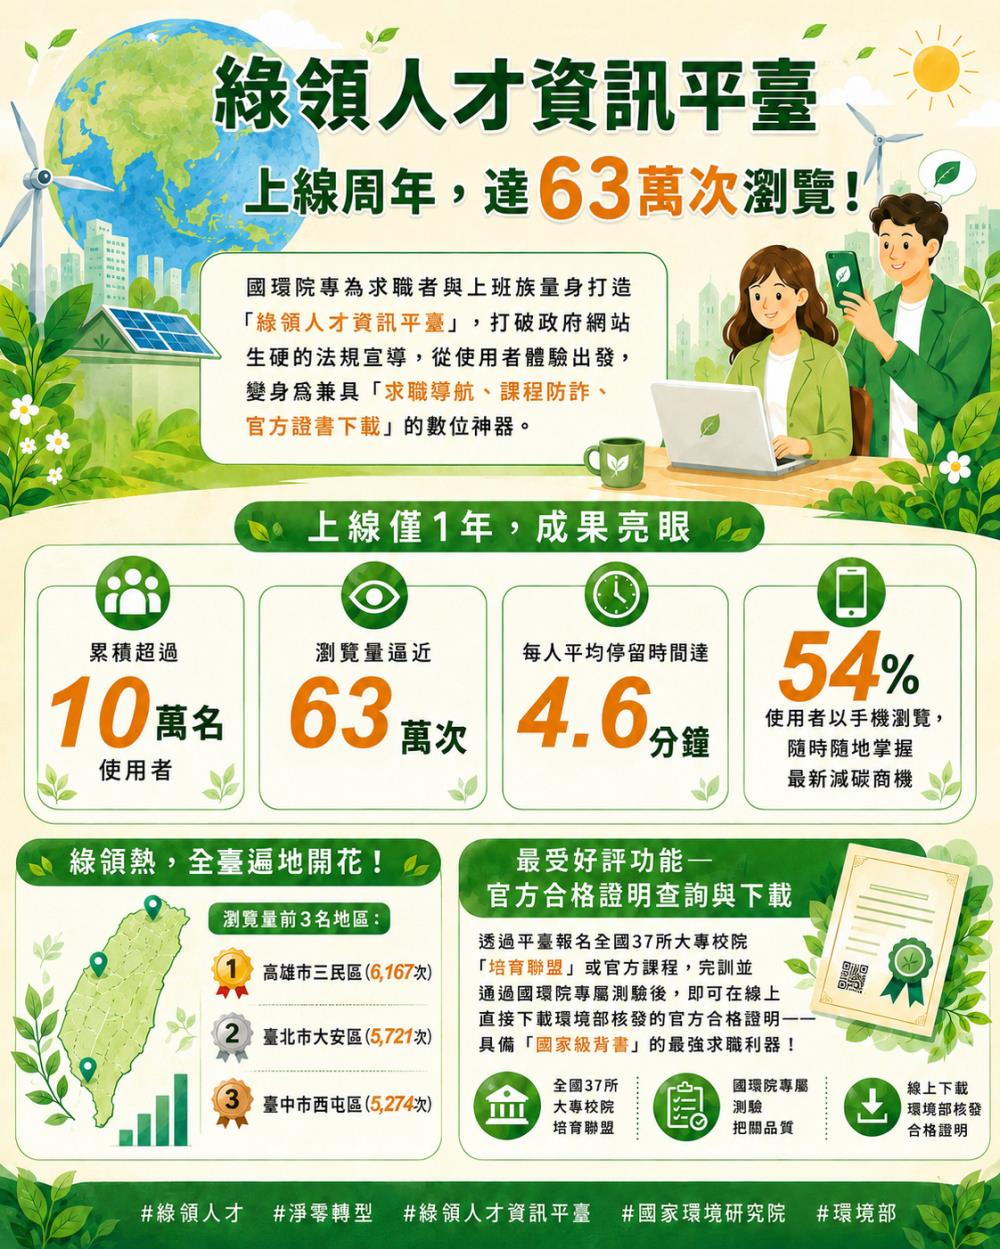
網搜「綠領」第一站! 「綠領人才資訊平臺」上線周年達63萬次瀏覽
國家環境研究院(國環院)專為求職者與上班族量身打造的「綠領人才資訊平臺」,打破政府網站生硬的法規宣導,從使用者體驗出發,變身為兼具「求職導航、課程防詐、官方證書下載」的數位神器。 ···(詳全文)
環境部國家環境研究院展現頂尖檢測實力 水質檢測能力獲國際肯定
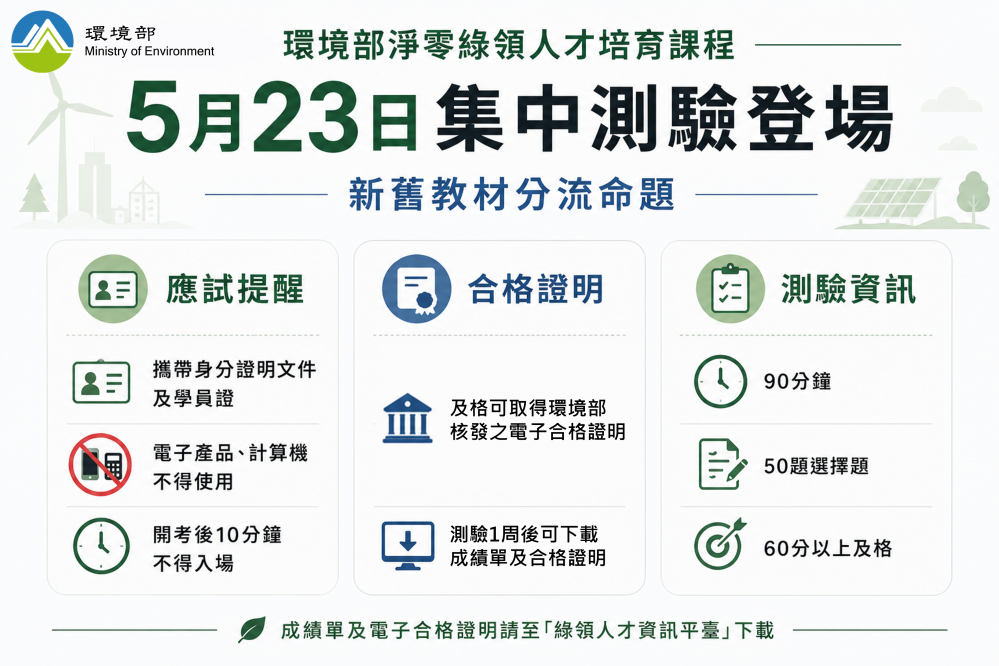
「環境部淨零綠領人才培育課程」今年首場測驗5月23日登場 15題測驗示範題公布於「綠領人才資訊平臺」
「環境部淨零綠領人才培育課程」今年首場集中測驗將於5月23日登場,超過700名完成48小時訓練的學員,將在全國13個測驗區同步應試,測驗合格者可獲得環境部核發的合格證明。 ···(詳全文)
一、前言
工業區、石化廠及化學製程設施所排放之揮發性有機物(Volatile Organic Compounds, VOCs),往往具有排放時間不固定、濃度變化快速及擴散範圍廣等特性。尤其當設備異常、製程洩漏或操作不穩定時,可能在短時間內產生高濃度污染事件,並隨風向擴散至鄰近居民社區,引發民眾異味陳情或健康疑慮。
然而,傳統空氣品質監測方式多以固定式監測站為主,其主要目的在於長期背景濃度監測與法規管制,較難有效掌握工業區周邊之局部性、短時性污染事件。此外,傳統監測設備建置與維護成本高昂,無法於大範圍區域進行高密度布建,導致空間解析度不足,亦增加污染溯源難度。
近年國際間逐漸重視「社區暴露風險(Community Exposure)」與「環境正義(Environmental Justice)」議題,美國環保署(U.S. EPA)更將工業區周界監測列為重要政策方向之一,於2015年起持續推動「Fenceline Monitoring(周界監測)」政策,要求高污染潛勢工廠於廠界周邊布設空氣污染監測系統,以即時掌握污染排放對周邊社區之影響。在此趨勢下,低成本感測器(Low cost Sensor)與物聯網(IoT)技術快速發展[1],使空氣污染監測逐漸由傳統少量高精度監測測站,轉向高密度、即時化與智慧化之感測網絡架構。其中,以 光離子化偵測器(Photoionization Detector, PID)為基礎之 VOCs 感測技術,因具備反應快速、靈敏度高與可連續監測等特性,已逐漸成為國際工業區智慧監測之重要工具。
我國近年亦逐步導入類似智慧監測技術,於工業區及高污染潛勢區域建置空品感測物聯網系統,並結合 AI 與大數據分析應用,朝向智慧化、即時化與精準化之空氣污染管理方向發展。本文將介紹美國工廠周界監測政策發展、PID VOCs 感測技術原理、國際實際應用案例,以及我國智慧圍籬之應用現況。
二、美國環保署與國際監測發展趨勢
美國 EPA 自 2010 年代中期起,逐步強化工業區與石化產業空氣污染管理,並逐步將「周界監測」納入正式環境監管機制。其核心概念為於工廠周界(fenceline)布設監測設備,即時監控污染物是否逸散至廠外,並評估對周邊居民之影響。最具代表性之政策為美國 EPA 於 2015 年修訂了《國家有害空氣污染物排放標準》中之煉油業周界監測規範(Refinery Sector Rule),首度強制要求全美煉油廠必須在其廠界(Fenceline)布建監測站,持續監控空氣中的苯(Benzene)濃度,定期監測廠界濃度變化。若監測結果超過標準值,業者須進一步提出改善與污染控制措施[2]。此制度亦象徵空氣污染管理模式已由過去「事後稽查」逐漸轉向「即時監控與預警」。而其核心技術標準為 Method 325A/B [3],採用被動式吸附管(Passive Sorbent Tubes)進行連續 14 天的採樣。雖然 Method 325 提供了高精確度的數據,但其化學分析需送回實驗室以熱脫附氣相層析質譜儀(TD-GC-MS)分析,存在 1 至 2 週的數據滯後性,無法及時掌握偶發性、突發性的洩漏事件。
美國 EPA為解決此痛點,加上近年亦大力推動社區型空氣監測(Community Air Monitoring)與環境正義政策,美國 EPA 於2018年起積極推動「下一代排放監測技術(Next Generation Emissions Measurement, NGEM)」計畫[4],鼓勵導入低成本、高時間解析度(秒級或分鐘級)的即時感測器,建立高密度監測網,協助辨識高風險社區與污染熱區。其中,以 PID 為基礎之 VOCs 感測技術,因具備反應快速、靈敏度高與可連續監測等特性,已逐漸應用於工業區智慧圍籬建置。此外,近年美國亦已有民間、研究機構與社區組織導入社區型空氣監測與 VOCs 感測應用,以評估工業污染對居民健康之潛在影響,強化居民健康風險評估,例如美國路易斯安那州石化工業聚集之 Cancer Alley 地區,即透過低成本感測器與社區空氣監測網絡,長期追蹤工業區周邊 VOCs 與有害空氣污染物濃度變化,作為居民暴露風險評估與環境風險溝通之重要依據[5]。顯示此類智慧化監測模式,逐漸成為國際工業區空氣污染管理之重要發展方向。
三、PID VOCs 感測器技術原理與智慧圍籬系統架構
(一)光離子化偵測器(PID)之原理
PID 的核心工作原理是利用真空紫外線(VUV)燈源發射的高能光子,照射流入檢測室的氣體分子,如圖1所示。當待測氣體的電離電位(Ionization Potential, IP)低於紫外燈的光子能量時,分子會吸收能量並釋放出電子,形成帶正電的離子與自由電子,檢測室內置有一對施加偏壓的電極,游離出的電子與離子分別向正負電極移動,形成極微弱的游離電流。該電流的大小與氣體中可電離之 VOCs 分子的濃度成正比,經高靈敏度放大器轉換後,即可輸出為濃度訊號(單位通常為ppm或ppb)[6]。
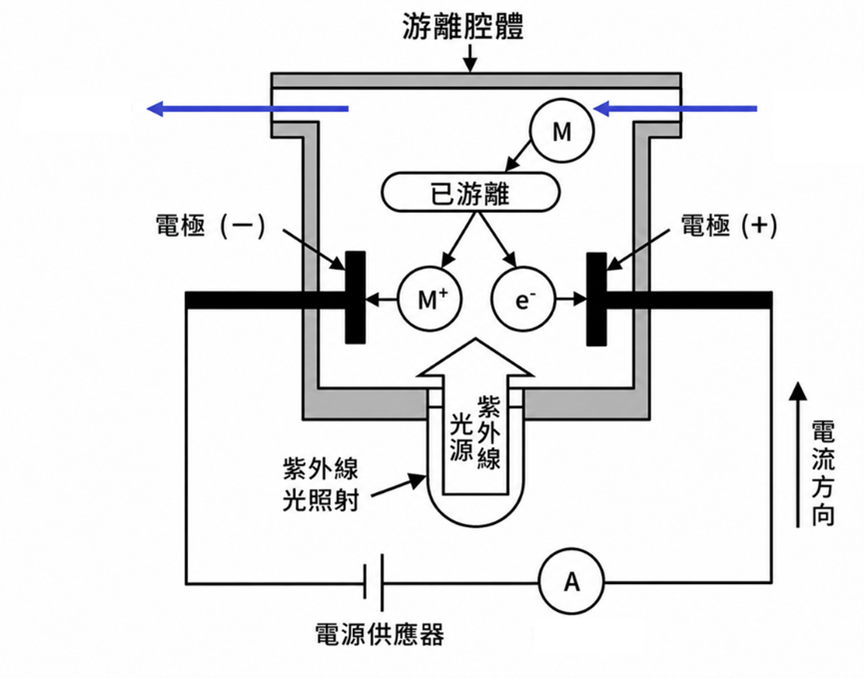
圖1、PID 感測器工作原理示意圖[6]
(二)空氣污染-智慧圍籬系統架構
圖2「智慧圍籬監控與溯源架構圖」說明了空氣污染智慧圍籬系統,如何透過多點感測、即時通訊、雲端分析與污染溯源等流程,建立一套可即時監測工業區周界空氣品質變化之監控機制。整體架構主要可分為「多點監測」、「數據傳輸」、「雲端分析」、「污染溯源」及「精準定位」等五大階段。
首先,在監測端部分,系統於工業區周界布建多個監測站,每個站點均配置 PID 揮發性有機物(VOCs)感測器、氣象感測設備與 GPS 定位模組,可同步量測周遭環境中的 VOCs 濃度、風向、風速、溫濕度等資訊。透過多點式佈建方式,可有效掌握污染物在不同位置與不同時間之濃度變化,避免傳統單一監測點因空間限制而無法完整反映污染擴散情形之問題。此外,系統可依需求設定 數秒~分鐘級之高頻率監測,大幅提升污染事件即時掌握能力。
在資料傳輸部分,各監測站所量測之數據,透過 LTE-M、NB-IoT、4G 等行動通訊網路即時回傳至後端平台,並搭配加密傳輸機制,以確保資料上傳過程之安全性與完整性。此種物聯網架構可支援長時間連續監測與大範圍布建需求,使監測資料能穩定且即時地匯集至資料中心系統。
於雲端分析階段,平台會先進行資料接收、濃度補值及異常值清洗等前處理作業,再結合風場資訊與污染擴散模式進行分析。透過各監測站量測到之濃度變化與氣象條件,可回推污染物可能之傳輸方向與擴散路徑,藉以掌握污染事件發生時之空間分布特性。
在污染溯源部分,系統會整合各監測站量測到之 VOCs 濃度變化、風向與風速資訊,進行「逆軌跡回推分析(Back Trajectory Analysis)」。其核心概念在於:當某一監測站偵測到污染濃度異常升高時,可依據當下風場條件,反向推估污染物可能來自的方向與傳輸路徑。舉例而言,若位於工業區東側的監測站突然偵測到高濃度 VOCs,而當時風向為由西向東吹送,則可合理推測污染物係由監測站西側區域隨風傳輸而來。系統會根據監測時間點之風向、風速與濃度變化,自監測站位置向上風處進行逆向路徑延伸,形成一條可能的污染傳輸軌跡。若風速較快,代表污染物可能來自較遠區域;若風速較低,則可能為鄰近區域排放所造成。
然而,單一測站之回推結果通常僅能判斷污染物可能來自的方向,尚無法精確定位污染源。因此,智慧圍籬系統會同步整合多個監測站之分析結果,進行交叉比對。例如,不同站點在相近時間內均偵測到污染濃度升高時,系統便可分別依各站當下風場條件進行逆軌跡回推。當多條逆推路徑於特定區域產生交會時,即代表該區域極可能為污染來源位置。此種分析方式類似於「三角定位」原理,可透過多點資訊逐步縮小污染源範圍,提升污染溯源之準確性。
此外,系統亦可結合污染濃度高低變化進一步判讀污染源特性。例如,若某測站濃度峰值明顯高於其他站點,且出現時間較早,則代表該站可能更接近污染源;反之,若濃度較低且到達時間較晚,則可能屬於污染羽流擴散後之下風區域。透過多站點濃度變化、時間序列與風場資訊之綜合分析,系統可建立污染事件之時空傳輸過程,協助快速掌握污染物擴散方向與可能來源。
最後,系統會將分析結果呈現於圖台介面,並針對疑似污染熱區進行精準定位,同時可透過 LINE、Email 或平台儀表板等方式發送告警通知,協助管理單位即時掌握異常排放情形。整體而言,智慧圍籬系統可提供 24 小時連續監測、多點聯防與污染快速定位等功能,不僅有助於提升空氣污染事件之掌握效率,亦可作為後續環境稽查與污染管制之重要參考依據。
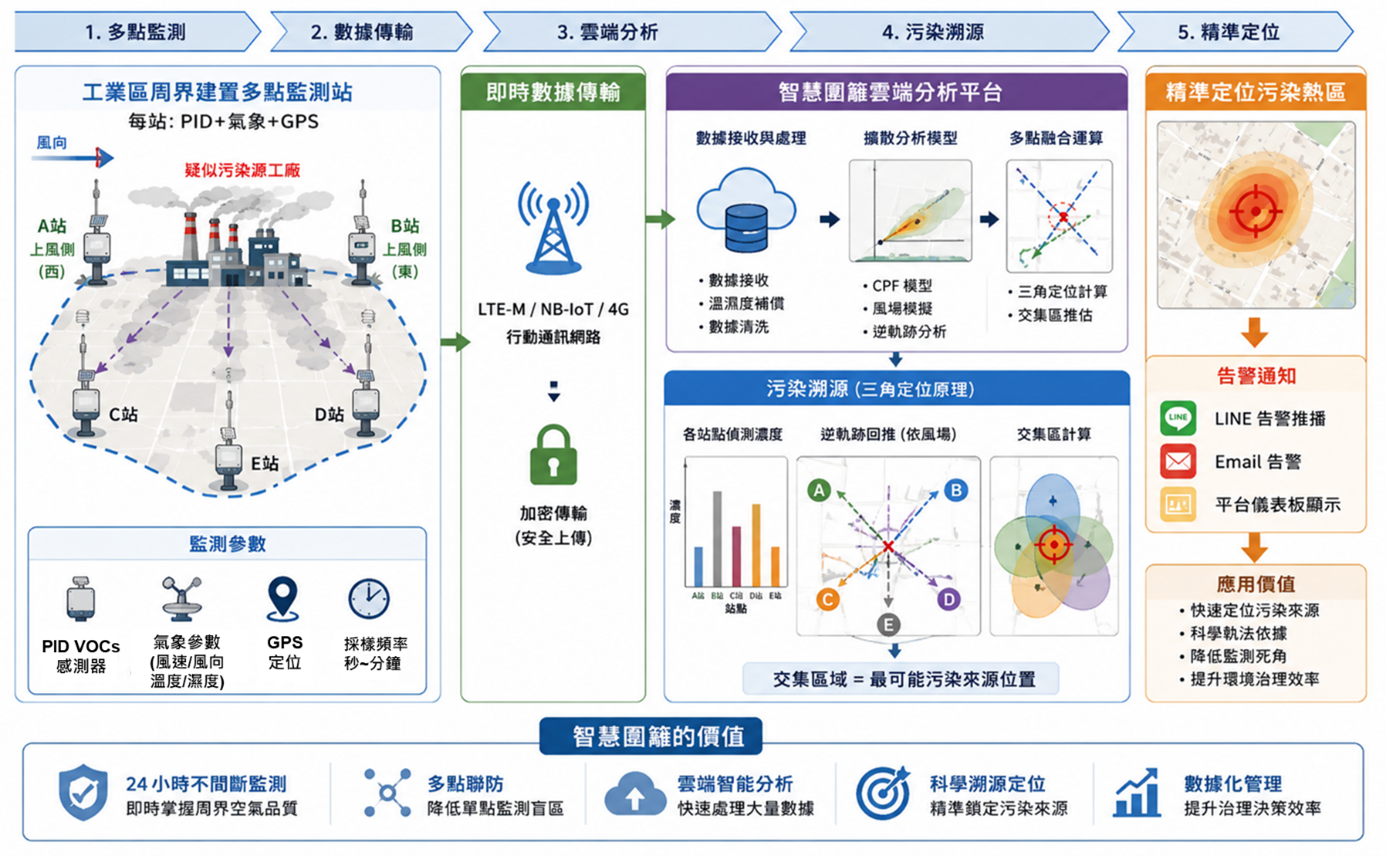
圖2、智慧圍籬監測與污染溯源架構
四、國際實際案例與應用
美國EPA自 2018 年 6 月至2020 年 1月於 Kentucky 州 Louisville城市化工廠區周邊導入智慧圍籬監測試驗,監測期間長達 19 個月。研究目的並非取代傳統高階分析儀器,而是驗證低成本 PID VOC sensor 在工業區污染排放監測上的可行性,以及其是否具備長期穩定監測與污染事件辨識能力。研究中,EPA 特別關注 1,3-butadiene(丁二烯)與 cyclohexane(環己烷)等化工廠常見 VOCs,並希望藉由感測器即時偵測反應能力,掌握工廠短時間逸散排放事件[7]。
在技術架構上,美國EPA 在工業設施一公里範圍內建置了自行研發的10.6 eV PID VOC感測器(稱為SPod),可對 VOC 濃度變化進行秒級反應;同時搭配三維超音波風速風向儀(3-D Sonic Anemometer),即時量測現場風向與風速資訊。系統另外整合微控制器、自動觸發模組,以及 canister grab sampling(瞬時採樣罐)功能(如圖3所示),當 VOC 濃度異常升高時,系統可自動啟動採樣機制,保留當下空氣樣本,後續再以實驗室用於環境空氣中揮發性有機物(VOCs)分析的標準方法(TO-15)分析實際化學物種。這種設計的重要性在於,PID 感測器雖然可快速知道「有 VOCs濃度異常」,但本身無法直接辨識是哪一種 VOC,因此透過自動採樣即可進一步確認污染物種類與來源。
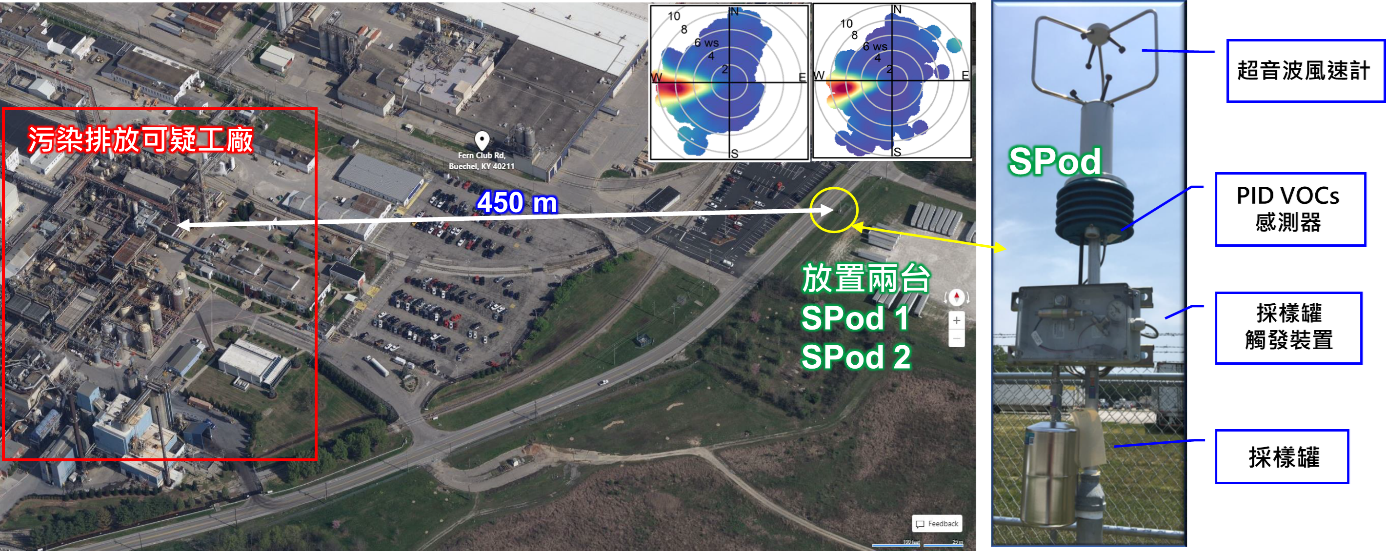
圖3、美國 EPA SPod 智慧圍籬監測架構與設備配置[7]
此研究最重要的核心,不只是 VOC 濃度監測,而是建立「VOC+風向」整合分析的智慧溯源能力。研究團隊透過高頻率 VOC 訊號與即時風向資料,建立所謂的污染源方位指向(Source Direction Indicator, SDI)分析方法。其概念類似於:「當感測器偵測到 VOC 高值時,同步紀錄當下風向,便可反推污染可能來自哪個方向」。長時間累積後,即可形成污染來源熱區與固定污染方向等特徵。研究中發現,當風向由西側工廠吹向監測點時,PID 感測器訊號會明顯升高,並多次偵測到高濃度 1,3-butadiene 與 cyclohexane,與該工廠既有排放特徵高度一致。
圖4顯示智慧圍籬系統在 VOCs 高值發生時,可同步記錄高時間解析度 PID 訊號並自動啟動採樣分析;其中圖4(b)的風玫瑰圖(wind rose)可呈現污染事件期間之主要風向分布,而圖4(c)的染源方位指向(SDI)圖則整合 VOCs 濃度與風向資訊,建立風向解析污染特徵,藉此回推污染可能來源方向與潛在排放設施。研究亦顯示,PID 感測器可成功偵測到污染羽流(Plume)事件,部分污染事件持續數分鐘,且具有明顯風向特徵,代表感測器已具備「近源異常排放事件偵測能力」。美國 EPA 特別指出,污染羽流並非穩定均勻擴散,而會隨風向變化呈現波動與間歇性訊號,因此高時間解析度(10 秒級)資料對智慧圍籬非常重要。透過這些高頻率資料,系統可辨識污染羽流移動方向,並區分背景值與異常污染事件。
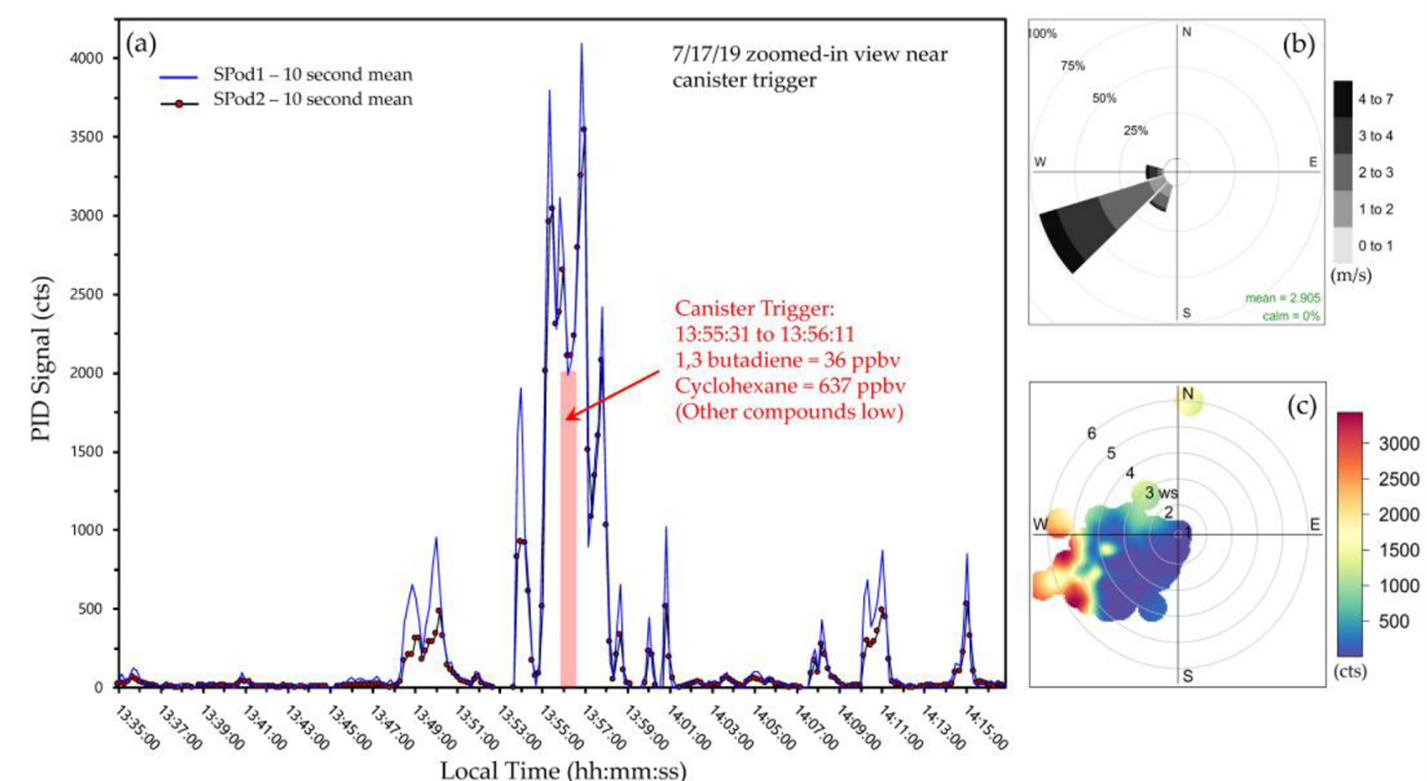
圖4、美國EPA智慧圍籬系統偵測 VOC 污染羽流與風向溯源分析[7]
為了提升長期監測與污染辨識能力,美國EPA 進一步建立風向解析分析(wind-resolved analysis)與偵測矩陣(detection matrix)等分析方法。研究累積超過 12 萬筆有效監測資料,並利用風向與風速條件進行統計分析,建立不同風向下的污染偵測機率分布。結果顯示,當風向來自西側工廠方向時,約有接近 50% 的監測資料高於偵測門檻,顯示該方向長期存在穩定 VOC 排放特徵。美國EPA 認為,這種「長期風向特徵分析」已逐漸接近 AI 型污染源辨識概念,可作為未來智慧環境治理的重要基礎。
美國EPA 在研究結論中指出,低成本 PID VOC感測器雖然無法取代高階分析儀器,但非常適合作為智慧圍籬之前端感測工具。其具備低成本、可大量布建、秒級反應及低基礎設施需求等優勢,特別適合應用於工業區周界之異常排放監測。相較於傳統固定式監測站,此類智慧感測系統更能掌握夜間偷排、間歇性逸散與短時間羽流事件,並可進一步結合風場分析、多點感測與智慧演算法,逐步建立具污染預警與污染溯源能力之智慧圍籬監測架構。
五、我國應用現況
隨著社會全面進入數位化時代,環境執法亦將與時俱進,進化為「遠端執法」,從原本的「污染管制」逐步轉變為「預防管理」,落實「化被動為主動」系統性處理環境問題的科技化思維[8]。為此,環境管理署近年來積極運用物聯網與大數據科技,推動空氣污染智慧圍籬技術驗證與應用,自民國 113 年起於國內部份空氣污染較顯著之工業區建立示範驗證 [9],藉由在工業區周界與環境敏感點密集布設低成本 PID VOCs 感測器,並同步整合 PM2.5 感測器與微氣象觀測設備,建構出集「即時監測、智慧分析至主動通報」於一體之智慧圍籬主動防禦網。除即時掌握 VOCs 異常排放外,亦可結合 PM2.5 濃度變化與區域背景污染資訊,進一步分析污染事件之擴散情形與對周邊環境之影響。相較於傳統固定式空氣品質測站主要著重區域背景濃度監測,智慧圍籬更強調高時間解析度、多點聯防及污染熱區快速辨識,可更有效掌握工業區短時間、間歇性或非正常排放事件。
目前國內智慧圍籬系統主要係於工業區周界布建多組監測設備,整合 PID VOCs 感測器、PM2.5 感測器、微型氣象儀及 GPS 定位模組,同步量測 VOCs、PM2.5、風向、風速與環境參數,並即時回傳監測數據至雲端平台。此外,系統亦可介接整合環境部空氣品質監測站、地方環保局既有 PM2.5 感測器網絡及氣象署氣象資料等,進行跨來源數據比對與綜合分析。由於 VOCs 與 PM2.5 等污染物容易隨風向與大氣條件擴散,因此系統除監測濃度變化外,亦同步記錄污染事件發生當下之風場資訊,作為後續污染分析與溯源的重要依據。透過 VOCs 與 PM2.5 之同步觀測,亦可輔助判讀污染事件是否屬於工業排放、區域背景污染或混合型污染事件,提升污染事件分析完整性。
在國內智慧圍籬實證應用中,除感測器布建外,亦逐步建立一套適合國內工業區環境之數據分析與判讀之方法與標準化流程(如圖5所示),包含 IoT 資料介接、數據品質檢核、VOCs 與 PM2.5 異質資料融合、污染事件判讀及污染溯源分析等功能,可協助掌握污染變化趨勢與可疑污染來源。例如,平台會先針對監測數據進行異常值排除、數據清洗與品質檢核,以降低戶外環境中高溫、高濕、瞬間氣候變化或感測器飄移等因素對監測結果之影響,提升數據穩定性與可信度[9]。由於低成本 PID VOCs 感測器長時間於戶外運作時,容易受到溫濕度與環境條件影響,因此建立合適之數據檢核與品質管理機制,亦成為智慧圍籬應用的重要基礎。
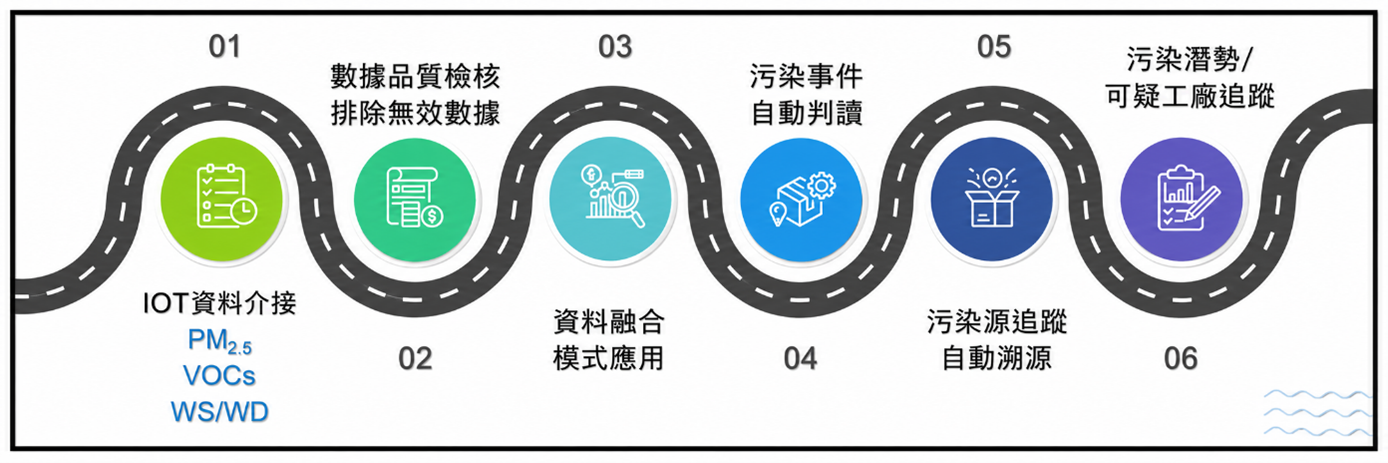
圖5、國內智慧圍籬平台之作業流程[9]
此外,國內系統亦導入動態擴散模式分析概念,透過即時風向、風速、VOCs 與 PM2.5 多點濃度變化資訊,判讀污染羽流之傳輸方向、擴散範圍及可能影響區域。當監測站於短時間內出現 VOCs 濃度異常升高時,系統可結合當下風場條件,分析污染物可能來自之方向與影響範圍,藉以協助掌握污染事件之空間分布情形。相較於傳統僅觀察單點濃度數值之方式,智慧圍籬更強調污染物「移動過程」之判讀,可更有效掌握短時間、高變動性之污染事件。
在污染溯源部分,目前國內亦已發展以「扇形逆軌跡」為基礎之分析方法。當監測站偵測到異常污染高值時,系統會依據當時風向與風速條件,自監測站位置向上風處進行扇形區域回推,推估污染物可能來源方向。若多個監測站於相近時間均偵測到污染高值,則可進一步比對不同站點之逆推方向與交會區域,自動篩選出可能之可疑工廠範圍。此種方式類似於多點交叉定位概念,可透過多組感測器資訊逐步縮小污染源範圍,提升污染溯源效率與判讀準確性。
除即時污染監測外,目前國內智慧圍籬平台亦逐步建立污染熱區與異常排放事件之分析機制,透過長時間累積之監測資料與風場資訊,分析特定區域污染事件發生頻率與時段特性,協助環保單位掌握高污染潛勢區域及疑似異常排放熱點。此外,平台亦可進一步統計污染事件發生頻率與時間分布特性,分析特定工廠或區域於不同時段之異常排放情形,作為後續污染熱區掌握與稽查規劃之參考(如圖 6 所示)。
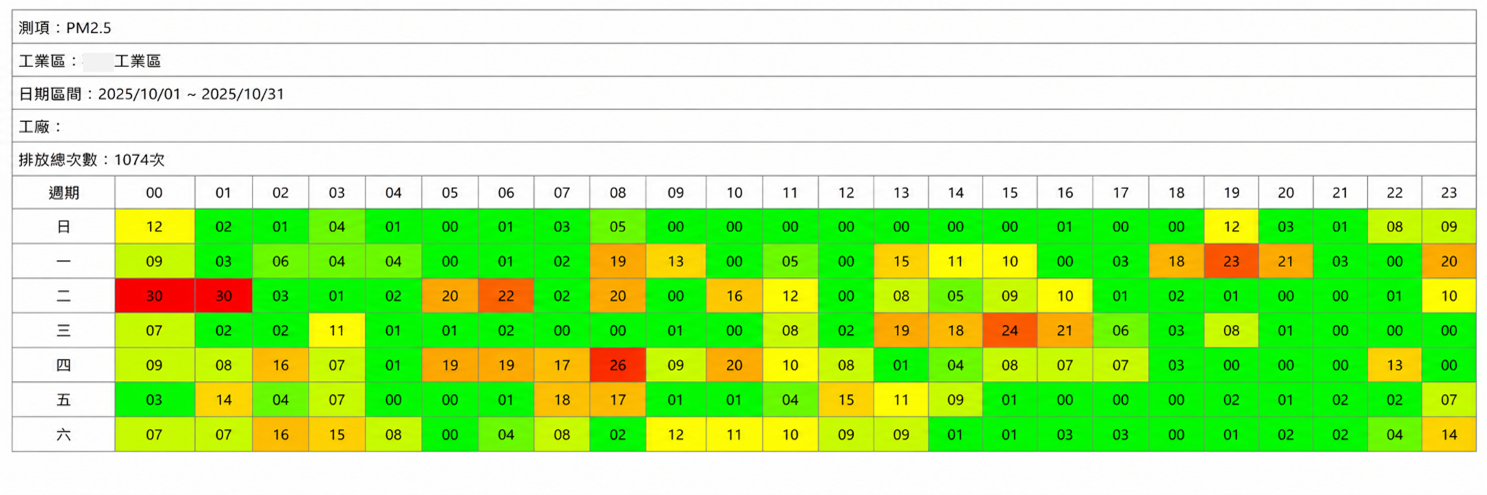
圖6、工廠排放次數時間熱力圖[9]
六、結語
隨著低成本感測器、物聯網與雲端分析技術逐漸成熟,空氣污染監測模式亦由傳統固定式測站,逐步朝向高時間解析度、多點聯防與智慧化分析方向發展。近年美國 EPA 已逐步將 PID VOCs 感測器應用於工業區周界監測,並結合風場分析與污染溯源技術,提升污染事件即時掌握與稽查效率;我國環境管理署亦參考相關經驗,優先於高污染潛勢工業區導入 VOCs 與 PM2.5 智慧圍籬監測,並結合國內工業區環境特性與在地化分析需求,逐步建立具本土化特色之智慧監測與污染溯源架構。
整體而言,我國智慧圍籬發展方向已逐步由單純感測器布建,朝向整合感測物聯網、風場分析、污染溯源與智慧環境管理之應用模式發展。未來亦將持續朝向多元感測資料融合分析之方向精進,以提升污染事件判讀、污染熱區掌握與環境風險管理能力,作為推動工業區智慧空污監測與精準環境治理的重要基礎。
七、參考文獻
空污訓練
問題1:
有關設備維護保養的目的,下列何者為非? (1)於設備生命週期內,維持空污控制系統處理效能 (2)維持空污控制系統運轉可靠度 (3)追求經濟的維護成本 (4)追求延長設備計畫生命週期
解答:
廢水訓練
問題2:含氰化物之廢水處理系統中,為防止產生HCN毒性氣體,需將廢水維持在下列何種條件? (1)中性 (2)鹼性 (3)酸性 (4)酸性或鹼性
解答:
廢棄物訓練
問題3:
在掩埋場覆蓋系統中,設置「生物障壁 (Biotic Barrier)」的主要功能為何? (1)吸收垃圾掩埋產生的溫室氣體 (2)避免挖掘性動物(如鼠類)侵入掩埋區域 (3)過濾滲出水中的懸浮固體 (4)作為植物根部生長的營養層。
解答:
※環保專責及技術人員訓練開班日期及班期聯絡人請逕至以下開班資訊網頁查詢https://record.moenv.gov.tw/NERAWEB/Voucher/wFrmRecent.aspx
*報名資格請參考:「環境保護專責及技術人員訓練管理辦法」
https://oaout.moenv.gov.tw/law/LawContent.aspx?id=GL0060546
環保證照訓練開班查詢
※環境教育訓練/研習開班日期及班期聯絡人請逕至以下開班資訊網頁查詢
環境教育認證系統-認證課程查詢:
https://neecs.moenv.gov.tw/Home/EPTIClassQuery/Certification
環境教育認證課程查詢
